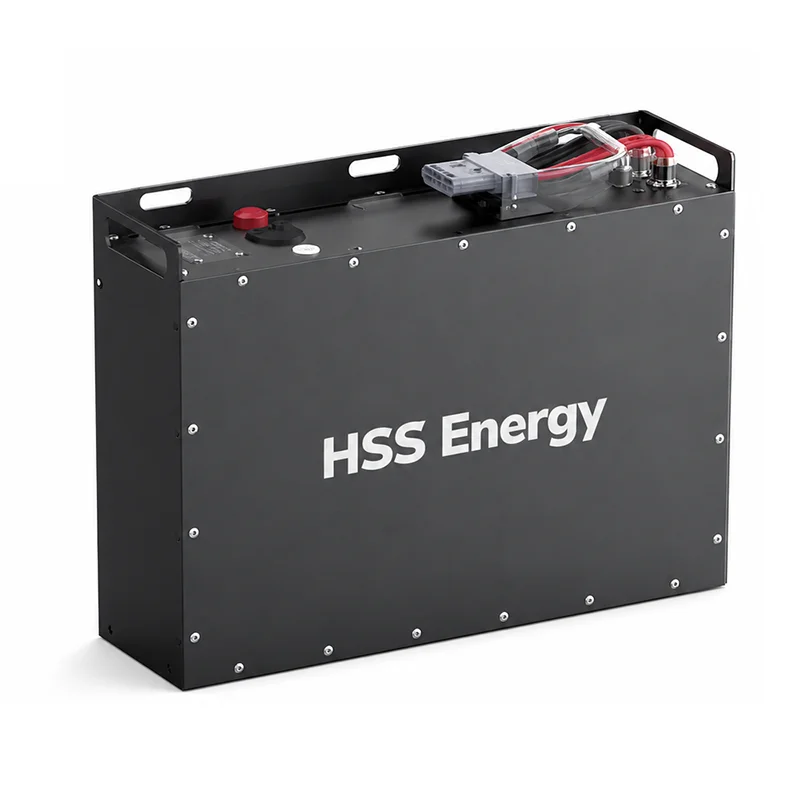
Um AGV ou bateria de robô móvel precisa fazer mais do que cumprir uma meta de tensão e capacidade. O tempo de execução, a corrente de aceleração, as janelas de carregamento, as dimensões do compartimento da bateria, a comunicação com o controlador do veículo e o cronograma operacional afetam o design final do pacote. A HSS Energy desenvolve sistemas de baterias de lítio baseados em projetos para AGVs, AMRs e equipamentos robóticos móveis, com parâmetros elétricos, mecânicos e de comunicação confirmados em relação à aplicação.
|
Foco na aplicação |
Química da Bateria |
Carregando |
Integração |
|
AGV/AMR/robótica móvel |
Plataforma de referência LiFePO4 |
Cobrança manual/doca/oportunidade por projeto |
CAN/RS485 e interfaces definidas pelo projeto |
Dois AGVs usando a mesma tensão nominal podem exigir baterias muito diferentes. Um AMR de armazém leve pode operar com corrente moderada por longos períodos, enquanto um AGV de transporte pode ter eventos curtos de alta corrente durante a operação de aceleração, elevação ou inclinação. A bateria, portanto, precisa ser definida a partir do ciclo de trabalho.
|
Entrada de engenharia |
O que determina |
|
Tensão operacional do veículo |
Configuração em série e tensão do carregador |
|
Carga média e horas de operação |
Energia utilizável e tempo de execução necessários |
|
Carga de pico e duração do pico |
Capacidade de corrente de BMS, célula, cabo e conector |
|
Compartimento da bateria/espaço de montagem |
Tamanho do gabinete, posição do terminal e layout mecânico |
|
Janela de carregamento |
Carregue a corrente e a estratégia de cobrança |
|
Controlador de veículo |
Protocolo de comunicação e mapeamento de sinal |
|
Ambiente operacional |
Requisitos de temperatura, gabinete e proteção |
A configuração a seguir é baseada nos dados de referência HSS fornecidos. Os parâmetros que não são fixados no material de origem permanecem confirmados pelo projeto em vez de receberem valores genéricos.
|
Parâmetro |
Configuração de Referência HSS/Confirmação de Projeto |
|
Classe de tensão de mercado |
Classe 24V |
|
Tensão Nominal |
25,6 V |
|
Configuração |
8S LiFePO4 |
|
Capacidade |
60Ah |
|
Energia Nominal |
1.536 kWh |
|
Referência de carga superior |
29,2V (8×3,65V); perfil final do carregador confirmado pelo projeto |
|
Método de cobrança |
CC-CV; manual / doca / cobrança de oportunidade por projeto |
|
Corrente contínua/de pico |
Confirmado pelo projeto a partir da carga do AGV e da duração do pico |
|
Comunicação |
CAN/RS485 selecionável por projeto; mapeamento confirmado pelo projeto |
|
Gabinete / Peso |
Projeto confirmado após revisão do compartimento da bateria |
|
Conector / Pinagem |
Configurado pelo projeto |
A capacidade por si só não define se um AGV pode completar um turno. As necessidades de energia devem ser estimadas a partir do ciclo operacional real, incluindo viagens, tempo ocioso, aceleração, elevação ou ferramentas de cargas e oportunidades de carregamento. A corrente de pico deve ser verificada separadamente do consumo médio de energia.
|
Pergunta de dimensionamento |
Verificação de engenharia |
|
Quanto tempo o AGV deve operar entre as cargas? |
Estime a energia utilizável a partir do ciclo de trabalho, em vez de apenas a capacidade nominal |
|
Qual é a corrente normal de funcionamento? |
Verifique a carga térmica e os requisitos de descarga contínua |
|
Qual é a maior corrente de curta duração? |
Confirme a capacidade da célula, BMS, cabo e conector |
|
Quanto tempo dura o pico? |
Distinguir picos curtos de aceleração de alta carga sustentada |
|
O AGV pode carregar durante os intervalos? |
O carregamento de oportunidade pode reduzir a energia necessária a bordo |
|
Quanta reserva é necessária? |
Defina a janela operacional do SOC de acordo com a rota e confiabilidade de carregamento |
A estratégia de carregamento faz parte do design da bateria. A referência de classe de 24 V fornecida suporta uma abordagem de carregamento CC-CV, enquanto o método de carregamento físico é selecionado por projeto. Dependendo do sistema AGV, o carregamento pode ser manual, baseado em doca ou organizado como carregamento de oportunidade durante paradas programadas.
· Carregamento manual: adequado onde os veículos podem ser retirados de serviço por um período de carregamento definido.
· Carregamento de dock: as interfaces de carregamento e a lógica de controle são compatíveis com o arranjo de dock.
· Carregamento de oportunidade: períodos curtos de carregamento podem ser incorporados ao cronograma operacional quando o carregador, a bateria e a estratégia de rota o apoiarem.
· A corrente de carga final, o design do conector/contato e os sinais de controle devem ser confirmados com o equipamento de carga e o controlador do veículo.
Para projetos de AGV e robótica, o BMS não é apenas um dispositivo de proteção. Ele também pode fornecer informações operacionais ao controlador do veículo. A referência fornecida suporta comunicação CAN ou RS485 selecionável pelo projeto, com mapeamento de protocolo confirmado para o projeto.
|
BMS/Item de Interface |
Função do projeto |
|
Monitoramento de tensão, corrente e temperatura |
Status operacional da bateria e entrada de proteção |
|
Proteção contra sobrecarga/descarga excessiva |
Impede a operação fora dos limites configurados da bateria |
|
Proteção contra sobrecorrente/curto-circuito |
Responde a condições elétricas anormais |
|
Proteção de temperatura |
Controla a operação quando a temperatura excede os limites configurados |
|
Dados SOC |
Suporta indicação de energia restante e decisões de cobrança quando implementadas |
|
CAN/RS485 |
Comunicação veículo/BMS de acordo com o protocolo confirmado |
|
Mapeamento de protocolo |
Definições de sinais e comportamento de comunicação confirmados com o cliente |
As baterias AGV são frequentemente limitadas por um compartimento de bateria existente. As dimensões do gabinete, a posição da alça, a saída do cabo, a localização do conector e o acesso para manutenção devem, portanto, ser revisados antes que o projeto mecânico seja congelado. A referência fornecida deixa o gabinete, o peso, o conector e a pinagem abertos para confirmação do projeto.
· Dimensões do compartimento da bateria e pontos de montagem
· Metal ou outra construção de gabinete apropriada ao projeto
· Seleção de conectores e cabos de acordo com a corrente e a interface do veículo
· Posição do terminal/conector e direção de saída do cabo
· Exibição ou interface de status quando necessário
· Requisitos de acesso, elevação e substituição de serviço
· Rótulo e identificação específicos do projeto
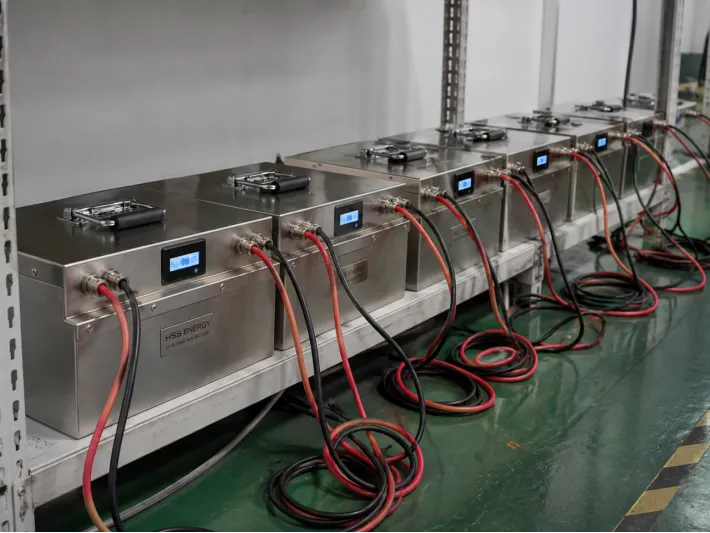
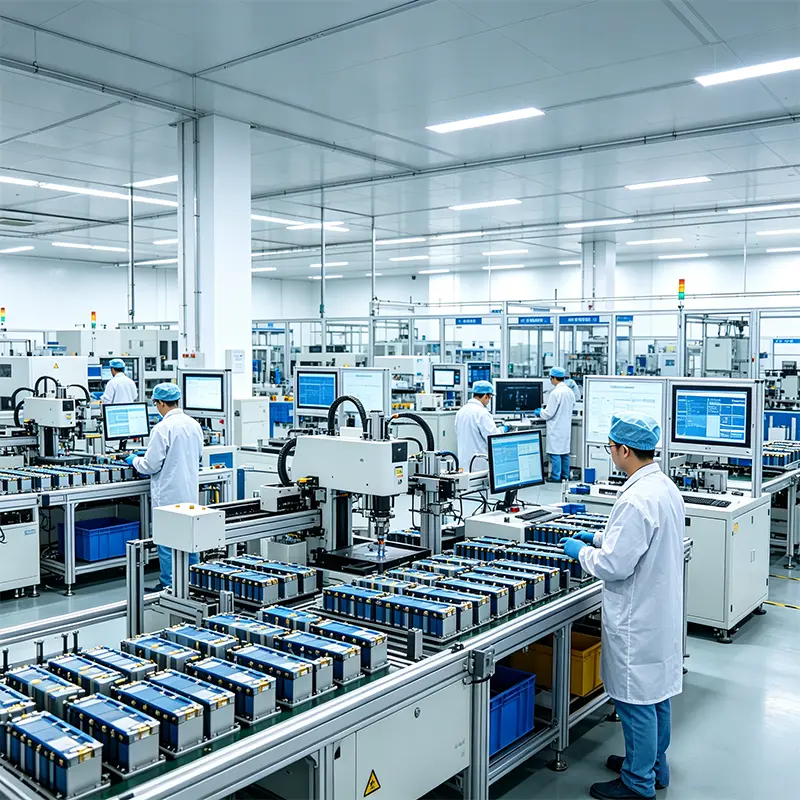
Unidades de bateria HSS Energy AGV durante verificação elétrica em lote
Para uma bateria AGV personalizada, o controle de produção deve confirmar a consistência do pacote e as interfaces que são importantes para o veículo. A verificação é definida de acordo com as especificações do projeto aprovado, em vez de uma única lista de verificação genérica.
· Tensão da bateria e inspeção elétrica
· Verificações funcionais e de proteção do BMS
· Verificação de carga/descarga conforme configuração aprovada
· Verificação de comunicação onde CAN ou RS485 é especificado
· Inspeção de conectores, cabos e pinagem
· Verificação de exibição/status quando instalado
· Inspeção mecânica e de aparência
· Inspeção final específica do projeto antes do envio
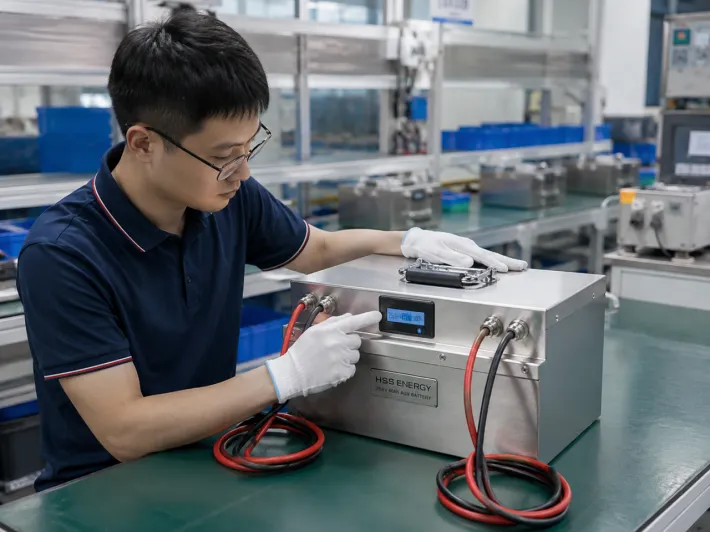
Inspeção funcional final de um conjunto de bateria HSS Energy AGV
|
Aplicativo |
Foco no design da bateria |
|
Armazém AGV |
Tempo de execução, ciclo de rota, acoplamento e comunicação do veículo |
|
RAM |
Integração compacta, informações SOC e oportunidades de cobrança frequentes |
|
Robô de manuseio de materiais |
Corrente de pico durante aceleração e movimento de carga útil |
|
Carrinho / Rebocador Autônomo |
Longas horas de operação e cronograma de carregamento repetível |
|
Robô de inspeção |
Embalagem compacta e tempo de execução específico da aplicação |
|
Serviço / Robô Móvel |
Integração mecânica, plataforma de baixa tensão e necessidades de comunicação |
|
Etapa |
Estágio |
Saída |
|
1 |
Dados do veículo |
Tensão, carga, tempo de execução, compartimento de bateria, carregador e controlador |
|
2 |
Proposta de bateria |
Química, configuração em série, capacidade e arquitetura elétrica |
|
3 |
Confirmação de interface |
Conector, pinagem, mapeamento CAN/RS485 e interface de carregamento |
|
4 |
Amostra |
Pacote de protótipos construído com a configuração acordada |
|
5 |
Teste de veículo |
Tempo de execução, comportamento de pico de carga, carregamento e comunicação verificados no equipamento alvo |
|
6 |
Confirmação |
Especificação e interfaces congeladas após validação |
|
7 |
Produção |
Produção em lote e inspeção específica do projeto |
|
Pergunta |
Se sim/obrigatório |
Próxima verificação |
|
Plataforma de tensão AGV existente? |
Use a tensão do veículo como ponto de partida |
Confirme a faixa de tensão do carregador e do controlador |
|
Operação em turno completo sem cobrança? |
Tamanho para tempo de execução utilizável necessário |
Verifique a carga média e reserve o SOC |
|
Paradas de carregamento disponíveis? |
Avaliar cobrança de doca ou oportunidade |
Confirme a corrente de carga permitida e o design do contato/interface |
|
Alta aceleração/carga de elevação? |
Trate a corrente de pico separadamente |
Confirme a amplitude e duração do pico |
|
Comunicação do veículo necessária? |
Selecione CAN ou RS485 conforme aplicável |
Confirme o protocolo e o mapeamento de sinal |
|
Compartimento de bateria fixo? |
O projeto mecânico segue o espaço disponível |
Confirme o gabinete, o conector e o acesso de serviço |
A certificação e a documentação de transporte são específicas da configuração. A documentação disponível deve ser confirmada em relação ao modelo final da bateria, ao mercado de destino e aos requisitos do cliente. A HSS Energy pode fornecer o pacote de documentação aplicável ao projeto aprovado, quando disponível.
Como as baterias AGV e robótica são personalizadas em torno do equipamento alvo, o escopo da certificação não deve ser assumido como abrangendo todas as variantes de tensão, capacidade, gabinete ou interface, a menos que essa configuração exata esteja incluída no certificado ou relatório relevante.
· AGV/AMR/tipo e aplicação de robô
· Tensão nominal do sistema e faixa de tensão permitida
· Corrente ou potência operacional média
· Corrente de pico e duração de pico
· Tempo de execução necessário entre cobranças
· Horário de funcionamento diário/padrão de turno
· Dimensões do compartimento da bateria e restrições de montagem
· Detalhes da bateria existente, se estiver substituindo um pacote atual
· Método de carregamento e especificação do carregador
· Requisitos CAN/RS485 e documentação de protocolo
· Requisitos de conector, pinagem e cabo
· Temperatura operacional e ambiente de instalação
· Mercado alvo, requisitos de certificação e quantidade estimada
A configuração 25,6 V 60Ah / 1,536 kWh mostrada nesta página é uma configuração de referência HSS baseada nos dados do projeto fornecidos. Não é uma especificação universal de bateria AGV. Corrente contínua, corrente de pico, gabinete, peso, conector, pinagem, mapeamento de comunicação e perfil final do carregador permanecem confirmados pelo projeto.
A faixa final de tensão da bateria, capacidade, limites de corrente, configurações do BMS, protocolo de comunicação, estrutura mecânica, sistema de conectores, parâmetros de carregamento e documentação estão sujeitos à folha de dados do projeto aprovado, acordo técnico, confirmação de amostra, PI ou contrato. Quando as informações do site diferirem de um documento de projeto aprovado, o documento de projeto aprovado prevalecerá.
Envie a tensão do veículo, dados de carga, tempo de execução necessário, corrente de pico, dimensões do compartimento da bateria, método de carregamento e requisitos de comunicação. A HSS Energy pode usar essas entradas para definir a arquitetura da bateria e as interfaces que precisam ser validadas no equipamento alvo.